ยานยนต์ · งานเชื่อมตัวถัง
งานเชื่อมตัวถังด้วยหุ่นยนต์หลายตัว: ใช้ดิจิทัลทวินเขียนโปรแกรม 120 จุดเชื่อมได้ในครั้งเดียว
สายการเชื่อมตัวถังใช้ดิจิทัลทวินแทนการสอนที่หน้างาน เขียนโปรแกรมออฟไลน์ 120 จุดเชื่อมได้ในครั้งเดียว ลดเวลาสอนจากราว 7 วันเหลือราว 2 วัน และลดเวลาหยุดเครื่องหน้างานราว 80%
ที่มาของโครงการ
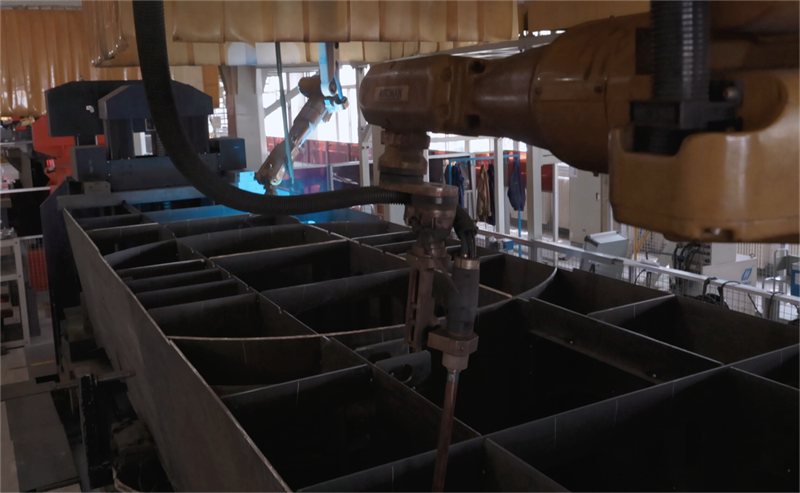
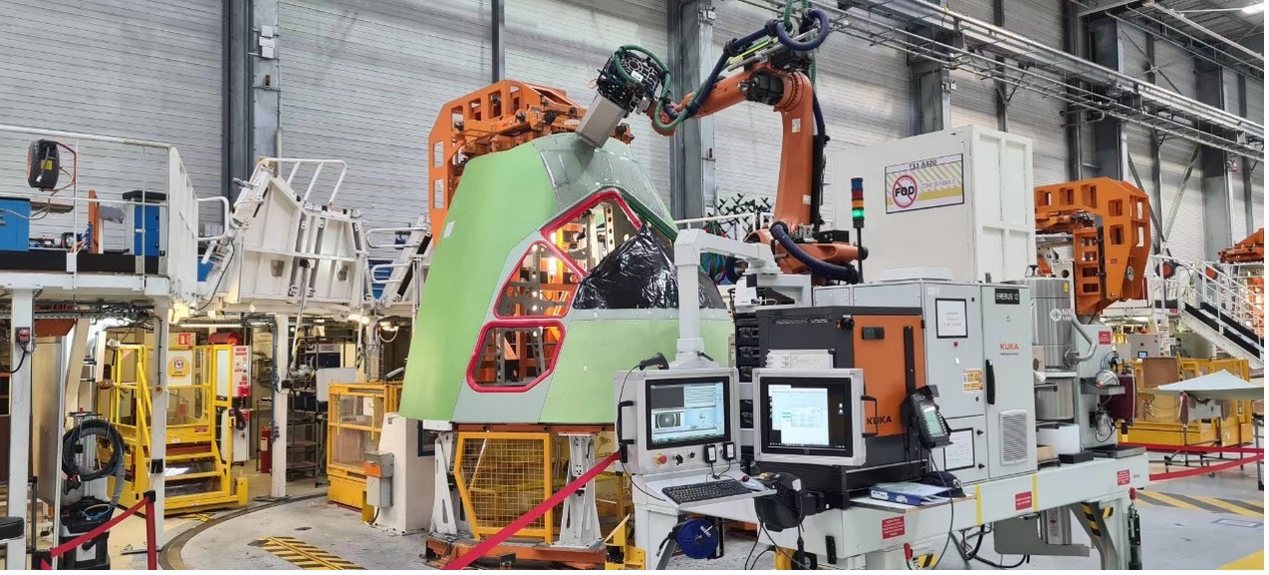
สายการเชื่อมตัวถังของ Central Tooling Design ใช้หุ่นยนต์อุตสาหกรรมหลายตัวเชื่อมจุดโครงสร้างตัวถังอัตโนมัติ หน้างานมีหุ่นยนต์ YASKAWA หัวเชื่อม จิ๊ก และตัวถังทำงานร่วมกัน
รุ่นรถเปลี่ยนเร็วขึ้น จุดเชื่อมมากขึ้น และเวลาส่งมอบสั้นลง การพัฒนากระบวนการที่อาศัยการสอนหน้างานจึงยากที่จะตอบทั้งประสิทธิภาพ คุณภาพ และการผลิตที่ยืดหยุ่นไปพร้อมกัน โครงการนี้ย้ายการพัฒนากระบวนการจากการทดสอบหน้างานไปสู่สภาพแวดล้อมเสมือน
ปัญหาของอุตสาหกรรม
- การสอนหน้างานใช้เวลานาน: ตัวถังที่ซับซ้อนต้องสอนทีละจุด และหุ่นยนต์ต้องครองสายการผลิต
- ต้นทุนการหยุดเครื่องสูง: การแก้โปรแกรมและการทดลองเชื่อมกระทบการผลิตปกติ
- พบการชนช้า: ความเสี่ยงการชนระหว่างหัวเชื่อม ตัวถัง จิ๊ก และหุ่นยนต์มักปรากฏเมื่ออยู่หน้างานแล้ว
- ประสบการณ์กระบวนการทำซ้ำยาก: ลำดับจุดเชื่อม ท่าทาง และการวางเส้นทางขึ้นกับประสบการณ์ส่วนบุคคล
- เปลี่ยนรุ่นรถได้ไม่เร็วพอ: การนำรุ่นใหม่เข้ามาต้องสอนและตรวจสอบซ้ำจำนวนมาก
โซลูชัน
สร้างเซลล์เชื่อมดิจิทัลทวิน 3 มิติที่ตรงกับหน้างานใน FASTSUITE Edition 2 จำลองหุ่นยนต์ หัวเชื่อม จิ๊ก ระบบลำเลียง โมเดลตัวถัง และระบบพิกัดให้ตรงกัน
- สร้างโมเดลดิจิทัลของสายการผลิต: จำลองการจัดวางอุปกรณ์ ระยะการทำงาน ความสัมพันธ์ของตำแหน่ง และเขตความปลอดภัย
- เขียนโปรแกรมจุดเชื่อมแบบออฟไลน์: วางแผนตำแหน่งจุดเชื่อม ลำดับ ท่าทางหุ่นยนต์ การเปิดปิดหัวเชื่อม และเส้นทางการเคลื่อนที่
- ตรวจระยะเอื้อมและการชน: พบการชน จุดเชื่อมที่เอื้อมไม่ถึง และความเสี่ยงด้านท่าทางล่วงหน้า
- ปรับรอบเวลา: ลดการเคลื่อนที่ที่ไม่จำเป็นด้วยการปรับเส้นทางและลำดับจุดเชื่อม
- ตรวจสอบเสมือนจริงและส่งโปรแกรม: เมื่อผ่านการตรวจสอบแล้วจึงดาวน์โหลดไปยังหุ่นยนต์ และปรับเทียบแบบวงปิดด้วยข้อมูลหน้างาน
ผลของโครงการ
- เขียนโปรแกรมออฟไลน์ 120 จุดเชื่อมได้ในครั้งเดียว
- เวลาสอนลดจากราว 7 วันเหลือราว 2 วัน ประสิทธิภาพเพิ่มราว 4 เท่า
- เวลาหยุดเครื่องหน้างานลดลงราว 80% เวลาทำงานรวมลดลงราว 70%
- ความคลาดเคลื่อนระหว่างโมเดล 3 มิติกับอุปกรณ์จริงไม่เกิน ±1 มม. เส้นทางเสมือนกับเส้นทางจริงแทบทับกัน
- โปรแกรมที่ผ่านการตรวจสอบเสมือนจริงดาวน์โหลดไปใช้งานได้ทันที
คุณค่าของโครงการ
งานเชื่อมจุดตัวถังเปลี่ยนจาก “สอนหน้างาน ลองผิดลองถูกหน้างาน แก้หน้างาน” เป็น “ขับเคลื่อนด้วยโมเดล เขียนโปรแกรมออฟไลน์ ตรวจสอบเสมือนจริง เริ่มใช้งานได้เร็ว”
สำหรับสายการผลิต ระยะเวลานำรุ่นใหม่เข้ามาสั้นลง ต้นทุนการหยุดหุ่นยนต์เพื่อทดสอบต่ำลง อัตราความสำเร็จครั้งแรกของโปรแกรมสูงขึ้น การพึ่งพาประสบการณ์ส่วนบุคคลน้อยลง และได้กระบวนการวิศวกรรมงานเชื่อมแบบดิจิทัลที่ทำซ้ำได้และตรวจสอบย้อนหลังได้
ตัวชี้วัดการตรวจรับที่แนะนำ: อัตราการใช้การเขียนโปรแกรมออฟไลน์ อัตราผ่านครั้งแรกของจุดเชื่อม ชั่วโมงหยุดเครื่องหน้างาน รอบเวลาหุ่นยนต์ ความคลาดเคลื่อนของเส้นทาง อัตราการใช้โปรแกรมซ้ำ และระยะเวลานำรุ่นใหม่เข้ามา
ตัวเลขข้างต้นมาจากวิดีโอโครงการและเอกสารโซลูชัน ในการตรวจรับอย่างเป็นทางการควรตรวจทานกับรอบเวลาหน้างาน บันทึกการหยุดเครื่อง คุณภาพจุดเชื่อม และข้อมูลการวัดพิกัด