汽車製造 · 白車身焊裝
白車身多機器人焊接:數字孿生讓 120 個焊點一次編完
白車身焊裝產線用數字孿生取代現場示教,120 個焊點一次完成離線編程,示教工時由約 7 天壓縮到約 2 天,現場停機時間減少約 80%
項目背景
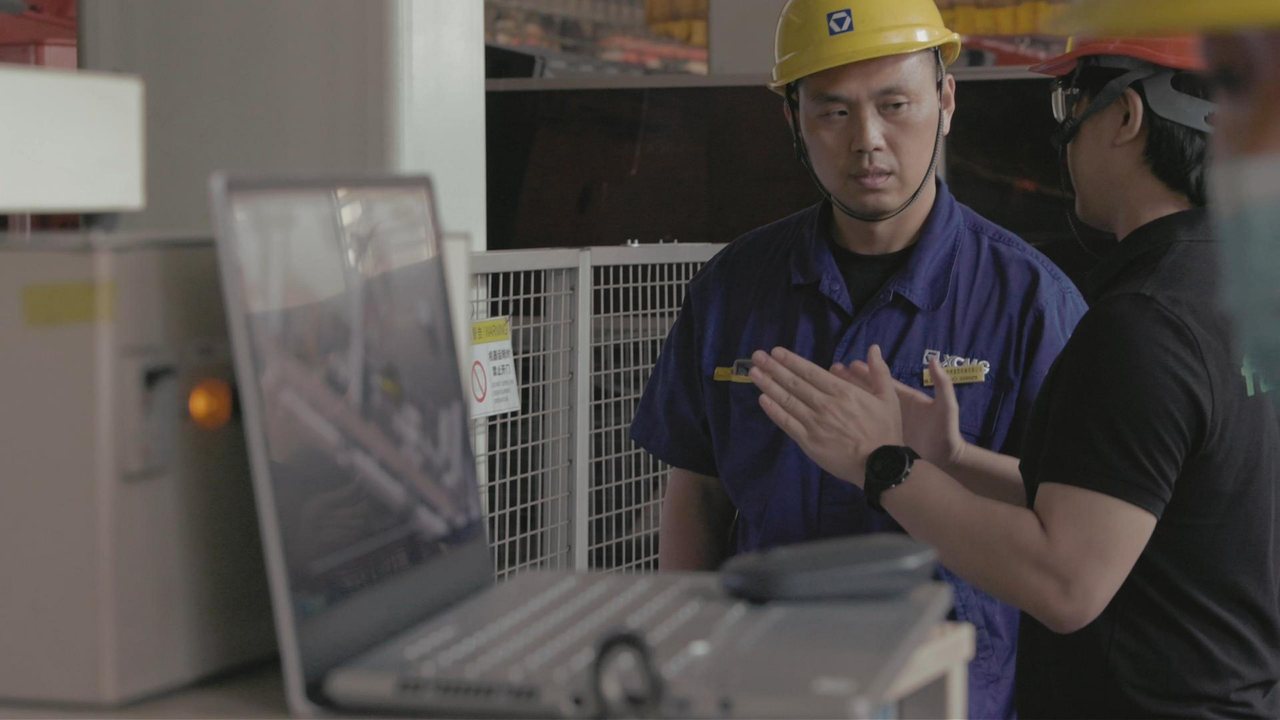
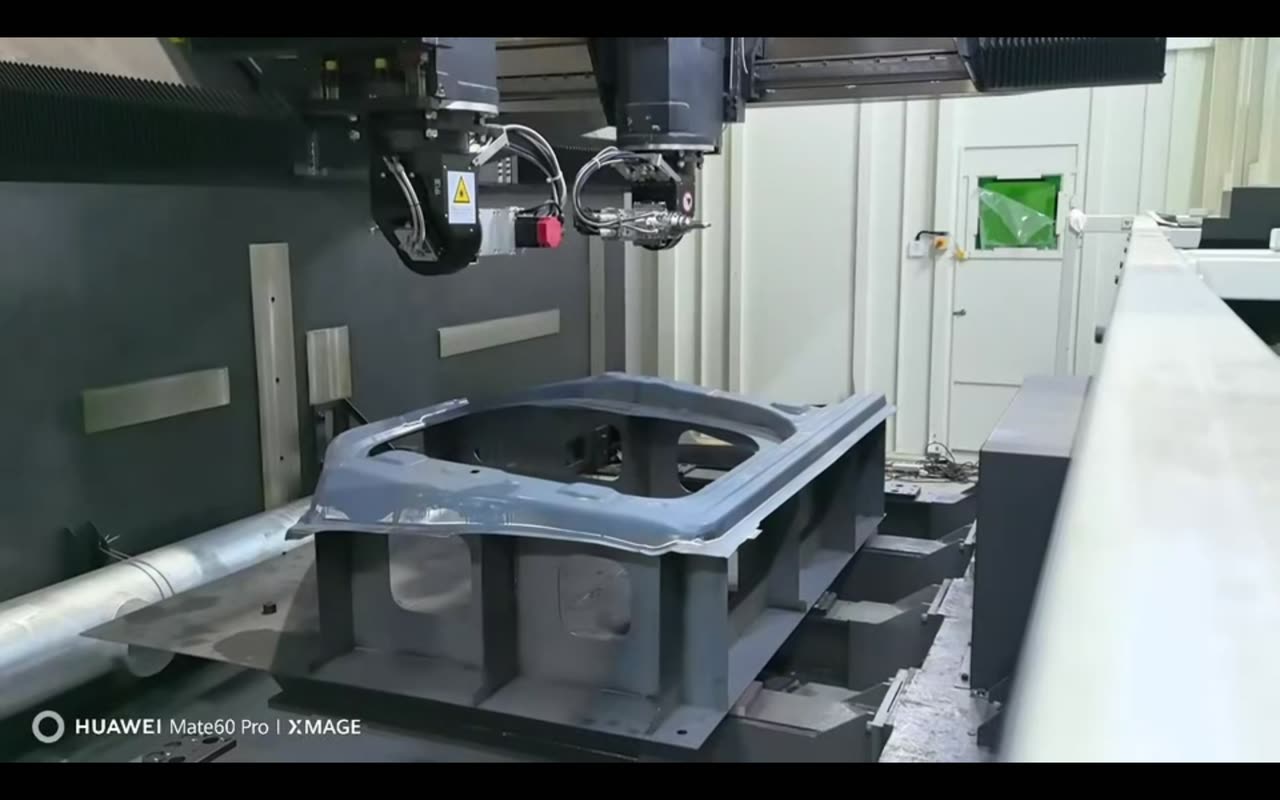
中設工業的白車身焊裝產線用多臺工業機器人完成車身結構件自動化點焊,現場為 YASKAWA 機器人、焊鉗、夾具與白車身協同作業
車型更新加快、焊點數量增加、交付週期壓縮,傳統依賴現場示教的工藝開發方式很難同時滿足效率、質量與柔性生產的要求。項目把工藝開發從現場調試前移到虛擬環境
行業痛點
- 現場示教週期長:複雜車身需要逐點示教,機器人必須佔用產線
- 設備停機成本高:程序修改和試焊會影響正常生產
- 干涉問題發現滯後:焊鉗、車身、夾具和機器人的碰撞風險常在現場才暴露
- 工藝經驗難複製:焊點排序、姿態和路徑規劃依賴個人經驗
- 車型切換效率不足:新車型導入需要重複大量示教與驗證
解決方案
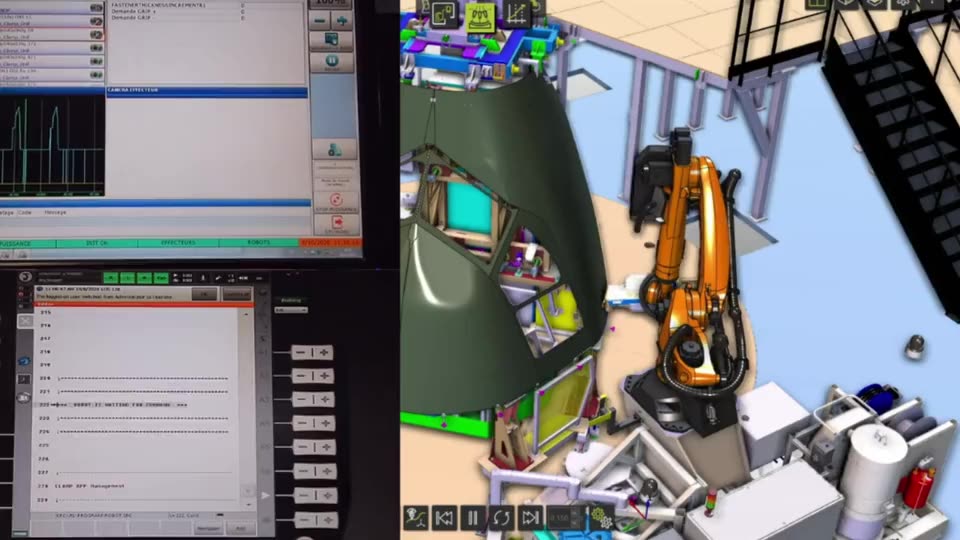
在 FASTSUITE Edition 2 中建立與現場一致的三維數字孿生焊裝單元,統一還原機器人、焊鉗、夾具、輸送機構、車身模型及座標體系
- 產線數字化建模:還原設備佈局、工作範圍、定位關係和安全區域
- 焊點離線編程:完成焊點位置、順序、機器人姿態、焊鉗開合及運動軌跡規劃
- 可達性與干涉檢查:提前識別碰撞、不可達焊點和姿態風險
- 節拍優化:通過路徑和焊點順序優化,減少無效動作
- 虛擬驗證與程序下發:驗證通過後下載至機器人,並用現場資料完成閉環校準
項目成果
- 120 個焊點離線編程一次完成
- 示教工時由約 7 天壓縮至約 2 天,效率提升約 4 倍
- 現場停機時間減少約 80%,總工時縮短約 70%
- 三維模型與實體設備偏差控制在 ±1 mm 以內,虛擬軌跡與實際運行軌跡基本重合
- 程序完成虛擬驗證後可直接下載運行
項目價值
白車身點焊從“現場示教、現場試錯、現場修改”轉變為“模型驅動、離線編程、虛擬驗證、快速上線”
對產線來說,新車型導入週期更短,機器人停機調試成本更低,程序一次成功率更高,對個人經驗的依賴更少,並且形成了可複製、可追溯的數字化焊裝工程流程
建議的驗收指標:離線編程覆蓋率、焊點一次通過率、現場停機小時、機器人節拍、軌跡偏差、程序複用率和新車型導入週期
以上資料來自項目影片與方案文檔,正式驗收時建議以現場節拍、停機記錄、焊點質量和座標測量資料複核