Ô tô · hàn thân xe
Hàn thân xe nhiều robot: bản sao số giúp lập trình 120 điểm hàn trong một lần
Chuyền hàn thân xe thay việc dạy tại hiện trường bằng bản sao số: 120 điểm hàn được lập trình offline trong một lần, thời gian dạy giảm từ khoảng 7 ngày xuống khoảng 2 ngày, thời gian dừng máy tại hiện trường giảm khoảng 80%.
Bối cảnh dự án
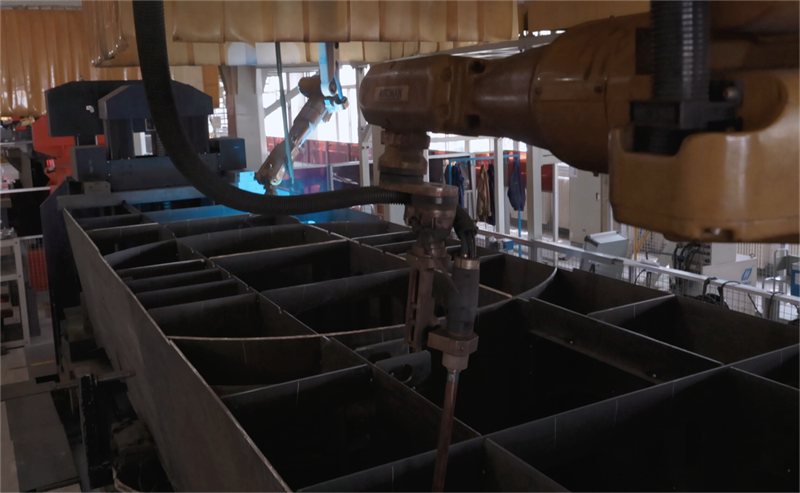
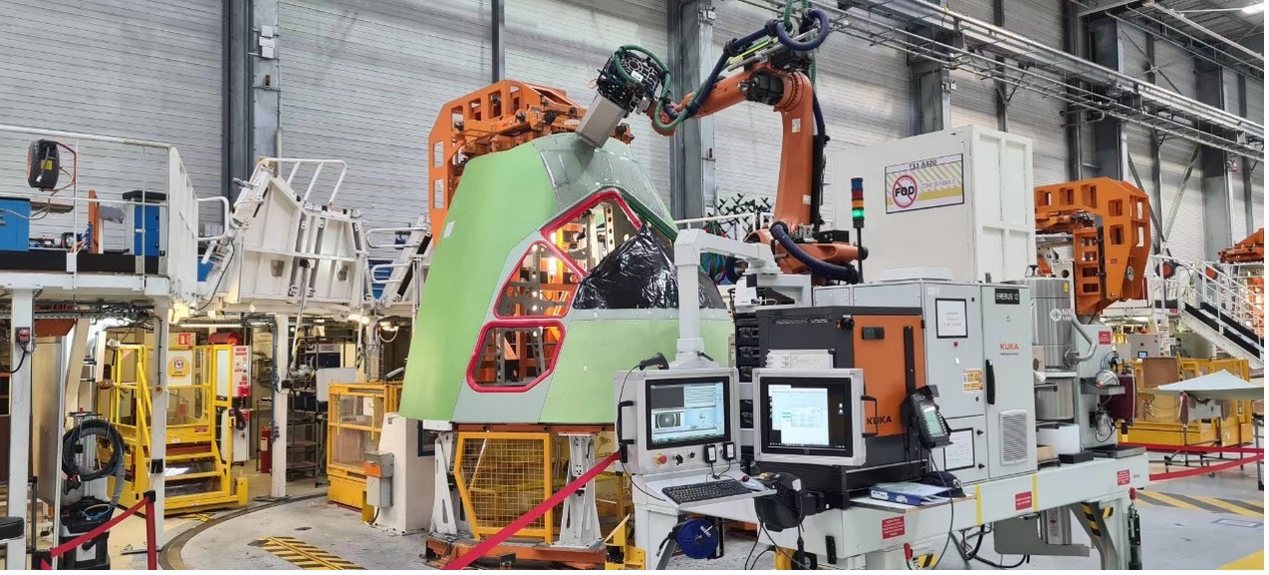
Chuyền hàn thân xe của Central Tooling Design dùng nhiều robot công nghiệp để hàn điểm tự động kết cấu thân xe; tại hiện trường, robot YASKAWA, kìm hàn, đồ gá và thân xe phối hợp làm việc.
Mẫu xe thay đổi nhanh hơn, số điểm hàn tăng, thời gian bàn giao bị rút ngắn, nên cách phát triển công nghệ dựa vào dạy tại hiện trường khó đáp ứng cùng lúc hiệu suất, chất lượng và sản xuất linh hoạt. Dự án đưa việc phát triển công nghệ từ chạy thử tại hiện trường lên môi trường ảo.
Điểm nghẽn của ngành
- Dạy tại hiện trường mất nhiều thời gian: thân xe phức tạp phải dạy từng điểm, robot phải chiếm chuyền
- Chi phí dừng máy cao: sửa chương trình và hàn thử ảnh hưởng sản xuất bình thường
- Va chạm phát hiện muộn: rủi ro va chạm giữa kìm hàn, thân xe, đồ gá và robot thường chỉ lộ ra tại hiện trường
- Khó nhân rộng kinh nghiệm công nghệ: thứ tự điểm hàn, tư thế và đường chạy phụ thuộc kinh nghiệm cá nhân
- Chuyển đổi mẫu xe chưa đủ nhanh: đưa mẫu mới vào phải lặp lại nhiều lần dạy và kiểm chứng
Giải pháp
Trong FASTSUITE Edition 2, dựng ô hàn bản sao số 3D khớp với hiện trường, tái hiện thống nhất robot, kìm hàn, đồ gá, cơ cấu vận chuyển, mô hình thân xe và hệ tọa độ.
- Số hóa chuyền sản xuất: tái hiện bố trí thiết bị, phạm vi làm việc, quan hệ định vị và vùng an toàn
- Lập trình offline điểm hàn: lập vị trí, thứ tự điểm hàn, tư thế robot, đóng mở kìm hàn và đường chuyển động
- Kiểm tra tầm với và va chạm: phát hiện sớm va chạm, điểm hàn không với tới và rủi ro tư thế
- Tối ưu nhịp: giảm chuyển động thừa bằng tối ưu đường chạy và thứ tự điểm hàn
- Kiểm chứng ảo và tải chương trình: đạt kiểm chứng thì tải xuống robot và hiệu chuẩn vòng kín bằng dữ liệu hiện trường
Kết quả dự án
- 120 điểm hàn được lập trình offline trong một lần
- Thời gian dạy giảm từ khoảng 7 ngày xuống khoảng 2 ngày, hiệu suất tăng khoảng 4 lần
- Thời gian dừng máy tại hiện trường giảm khoảng 80%, tổng thời gian công giảm khoảng 70%
- Sai lệch giữa mô hình 3D và thiết bị thật trong ±1 mm; đường chạy ảo và thực gần như trùng khớp
- Chương trình đã kiểm chứng ảo có thể tải xuống và chạy ngay
Giá trị dự án
Hàn điểm thân xe chuyển từ “dạy tại hiện trường, thử sai tại hiện trường, sửa tại hiện trường” sang “dựa trên mô hình, lập trình offline, kiểm chứng ảo, đưa vào vận hành nhanh”.
Với chuyền sản xuất, thời gian đưa mẫu xe mới vào ngắn hơn, chi phí dừng robot để chạy thử thấp hơn, tỷ lệ chương trình chạy đúng ngay lần đầu cao hơn, ít phụ thuộc kinh nghiệm cá nhân hơn, và hình thành quy trình kỹ thuật hàn số hóa có thể nhân rộng và truy vết.
Chỉ tiêu nghiệm thu đề xuất: tỷ lệ áp dụng lập trình offline, tỷ lệ đạt điểm hàn ngay lần đầu, số giờ dừng máy tại hiện trường, nhịp robot, sai lệch đường chạy, tỷ lệ tái sử dụng chương trình và thời gian đưa mẫu xe mới vào.
Số liệu trên lấy từ video dự án và tài liệu giải pháp; khi nghiệm thu chính thức nên đối chiếu với nhịp hiện trường, nhật ký dừng máy, chất lượng điểm hàn và dữ liệu đo tọa độ.