汽车制造 · 白车身焊装
白车身多机器人焊接:数字孪生让 120 个焊点一次编完
白车身焊装产线用数字孪生取代现场示教,120 个焊点一次完成离线编程,示教工时由约 7 天压缩到约 2 天,现场停机时间减少约 80%
项目背景
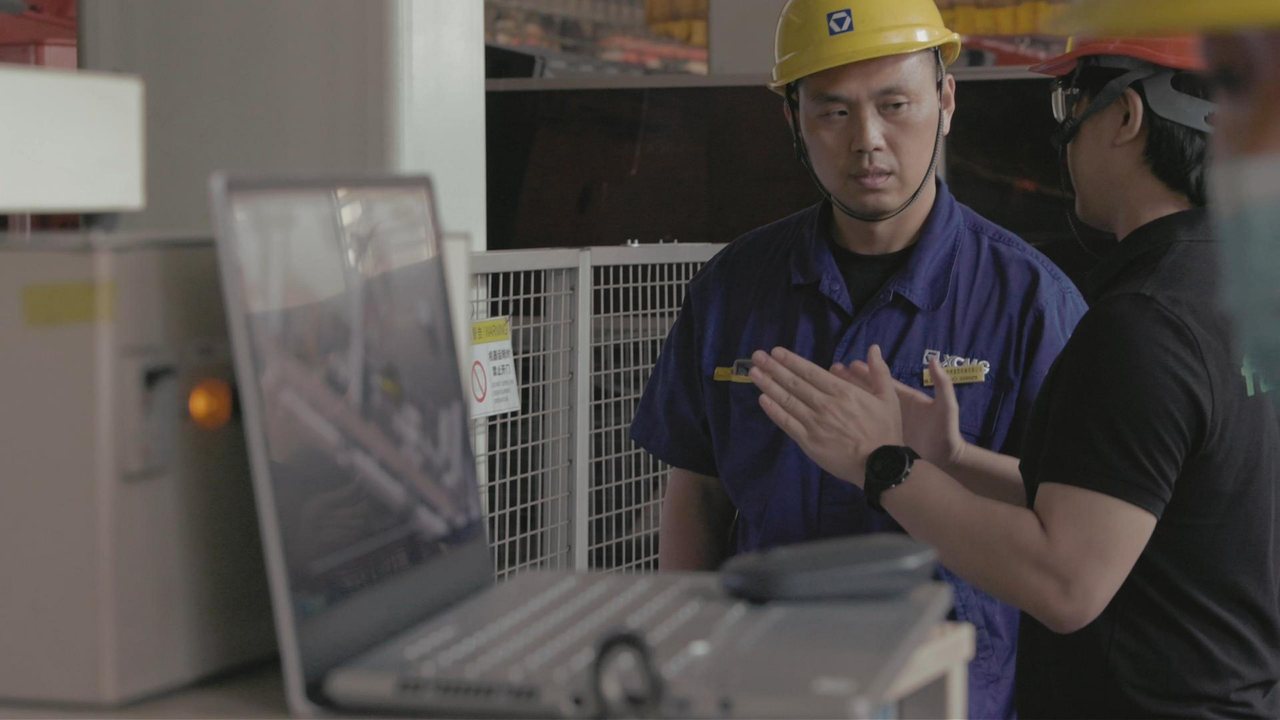
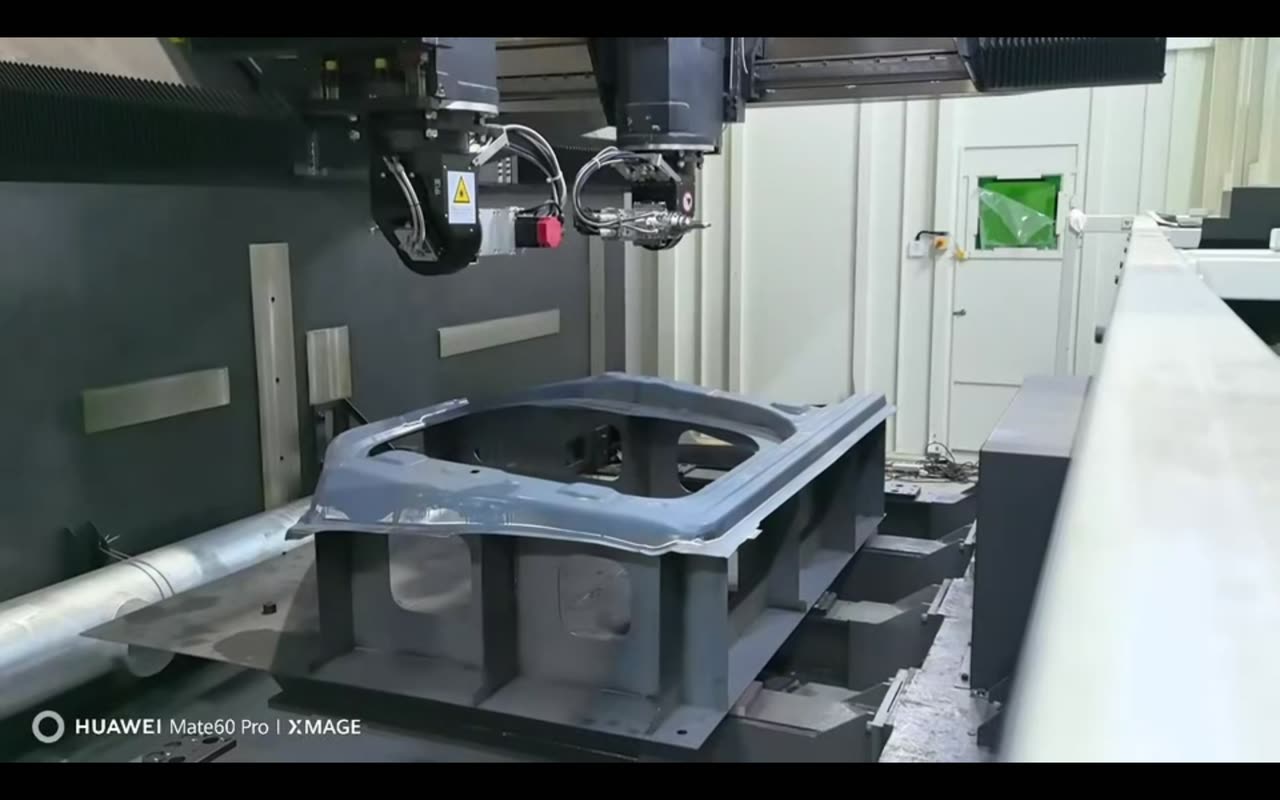
中设工业的白车身焊装产线用多台工业机器人完成车身结构件自动化点焊,现场为 YASKAWA 机器人、焊钳、夹具与白车身协同作业
车型更新加快、焊点数量增加、交付周期压缩,传统依赖现场示教的工艺开发方式很难同时满足效率、质量与柔性生产的要求。项目把工艺开发从现场调试前移到虚拟环境
行业痛点
- 现场示教周期长:复杂车身需要逐点示教,机器人必须占用产线
- 设备停机成本高:程序修改和试焊会影响正常生产
- 干涉问题发现滞后:焊钳、车身、夹具和机器人的碰撞风险常在现场才暴露
- 工艺经验难复制:焊点排序、姿态和路径规划依赖个人经验
- 车型切换效率不足:新车型导入需要重复大量示教与验证
解决方案
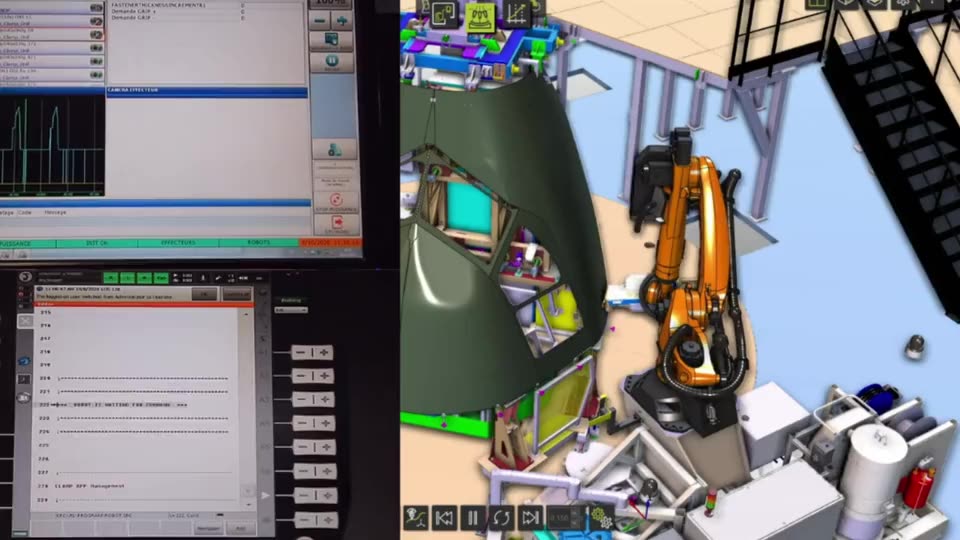
在 FASTSUITE Edition 2 中建立与现场一致的三维数字孪生焊装单元,统一还原机器人、焊钳、夹具、输送机构、车身模型及坐标体系
- 产线数字化建模:还原设备布局、工作范围、定位关系和安全区域
- 焊点离线编程:完成焊点位置、顺序、机器人姿态、焊钳开合及运动轨迹规划
- 可达性与干涉检查:提前识别碰撞、不可达焊点和姿态风险
- 节拍优化:通过路径和焊点顺序优化,减少无效动作
- 虚拟验证与程序下发:验证通过后下载至机器人,并用现场数据完成闭环校准
项目成果
- 120 个焊点离线编程一次完成
- 示教工时由约 7 天压缩至约 2 天,效率提升约 4 倍
- 现场停机时间减少约 80%,总工时缩短约 70%
- 三维模型与实体设备偏差控制在 ±1 mm 以内,虚拟轨迹与实际运行轨迹基本重合
- 程序完成虚拟验证后可直接下载运行
项目价值
白车身点焊从“现场示教、现场试错、现场修改”转变为“模型驱动、离线编程、虚拟验证、快速上线”
对产线来说,新车型导入周期更短,机器人停机调试成本更低,程序一次成功率更高,对个人经验的依赖更少,并且形成了可复制、可追溯的数字化焊装工程流程
建议的验收指标:离线编程覆盖率、焊点一次通过率、现场停机小时、机器人节拍、轨迹偏差、程序复用率和新车型导入周期
以上数据来自项目视频与方案文档,正式验收时建议以现场节拍、停机记录、焊点质量和坐标测量数据复核