자동차 제조 · 차체 용접
차체 다중 로봇 용접: 디지털 트윈으로 용접점 120개를 한 번에 프로그래밍
차체 용접 라인이 현장 티칭을 디지털 트윈으로 대체했습니다. 용접점 120개를 한 번에 오프라인 프로그래밍하고, 티칭 공수를 약 7일에서 약 2일로 줄였으며, 현장 정지 시간을 약 80% 줄였습니다.
프로젝트 배경
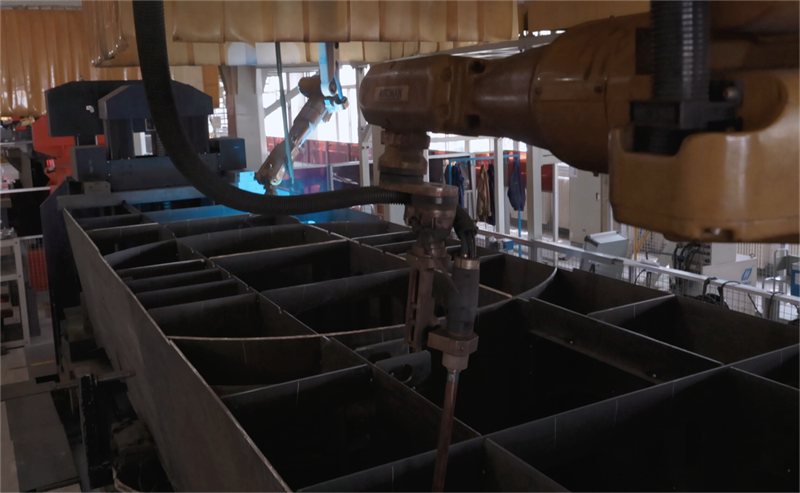
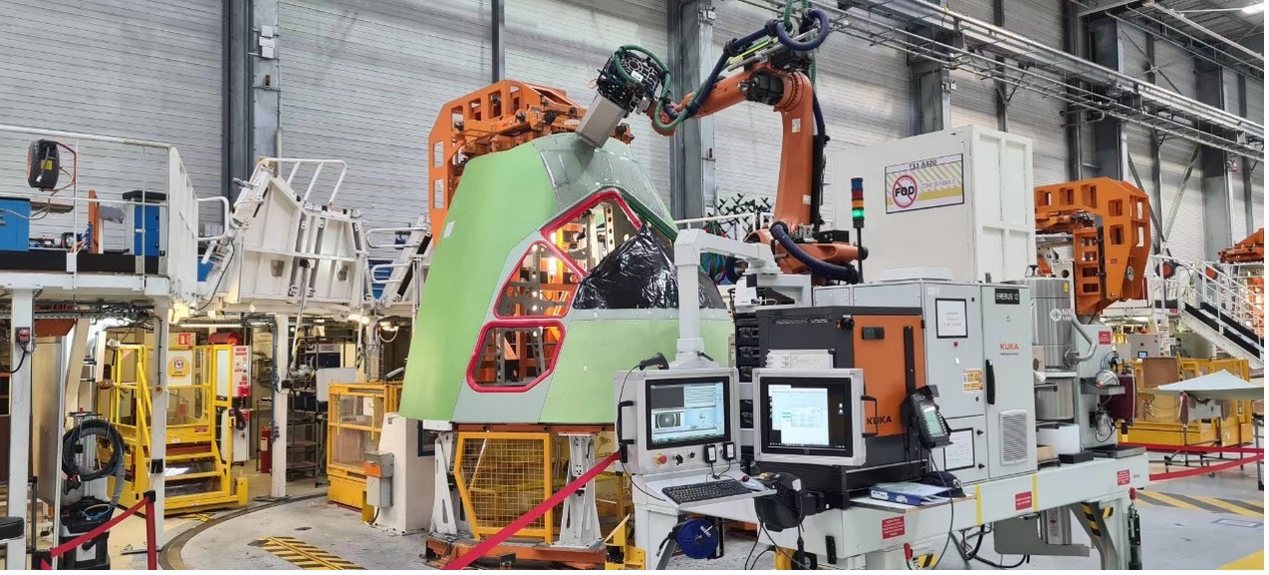
Central Tooling Design(중설공업)의 차체 용접 라인은 여러 대의 산업용 로봇으로 차체 구조물을 자동 스폿 용접하며, 현장에서는 YASKAWA 로봇, 용접건, 지그, 차체가 함께 움직입니다.
모델 변경 주기가 빨라지고 용접점이 늘며 납기가 짧아지면서, 현장 티칭에 의존하는 기존 공정 개발 방식으로는 효율, 품질, 유연 생산을 동시에 만족하기 어려워졌습니다. 이 프로젝트는 공정 개발을 현장 시운전에서 가상 환경으로 앞당겼습니다.
업계의 어려움
- 긴 현장 티칭 기간: 복잡한 차체는 점마다 티칭해야 하고 로봇이 라인을 점유합니다
- 높은 정지 비용: 프로그램 수정과 시험 용접이 정상 생산에 영향을 줍니다
- 늦게 발견되는 간섭: 용접건, 차체, 지그, 로봇의 충돌 위험이 현장에서야 드러나곤 합니다
- 복제하기 어려운 공정 경험: 용접 순서, 자세, 경로 계획이 개인 경험에 의존합니다
- 느린 모델 전환: 신모델 도입 때마다 많은 티칭과 검증을 반복해야 합니다
솔루션
FASTSUITE Edition 2에서 현장과 똑같은 3D 디지털 트윈 용접 셀을 구축해 로봇, 용접건, 지그, 이송 장치, 차체 모델과 좌표계를 그대로 재현했습니다.
- 라인 디지털 모델링: 설비 배치, 작업 범위, 위치 관계, 안전 구역 재현
- 용접점 오프라인 프로그래밍: 용접점 위치, 순서, 로봇 자세, 용접건 개폐, 이동 경로 계획
- 도달성과 간섭 검사: 충돌, 도달 불가 용접점, 자세 위험을 미리 파악
- 사이클 타임 최적화: 경로와 용접 순서 최적화로 불필요한 동작 감소
- 가상 검증과 프로그램 전송: 검증을 통과하면 로봇에 다운로드하고 현장 데이터로 폐루프 보정
프로젝트 성과
- 용접점 120개 오프라인 프로그래밍 한 번에 완료
- 티칭 공수를 약 7일에서 약 2일로 줄여 효율 약 4배 향상
- 현장 정지 시간 약 80% 감소, 총 공수 약 70% 단축
- 3D 모델과 실제 설비의 편차 ±1 mm 이내, 가상 경로와 실제 경로가 거의 일치
- 가상 검증을 마친 프로그램은 바로 다운로드해 실행 가능
프로젝트의 가치
차체 스폿 용접이 “현장 티칭, 현장 시행착오, 현장 수정”에서 “모델 기반, 오프라인 프로그래밍, 가상 검증, 빠른 가동”으로 바뀌었습니다.
라인 입장에서는 신모델 도입 기간이 짧아지고, 로봇 정지 시운전 비용이 줄며, 프로그램 1차 성공률이 높아지고, 개인 경험 의존이 줄어 복제와 추적이 가능한 디지털 용접 엔지니어링 절차가 만들어졌습니다.
권장 검수 지표: 오프라인 프로그래밍 적용률, 용접점 1차 합격률, 현장 정지 시간, 로봇 사이클 타임, 경로 편차, 프로그램 재사용률, 신모델 도입 기간.
위 수치는 프로젝트 영상과 솔루션 문서에서 가져왔으며, 정식 검수 때는 현장 사이클 타임, 정지 기록, 용접 품질, 좌표 측정 데이터로 다시 확인하시길 권합니다.