แพลตฟอร์มหลัก
FASTSUITE Edition 2
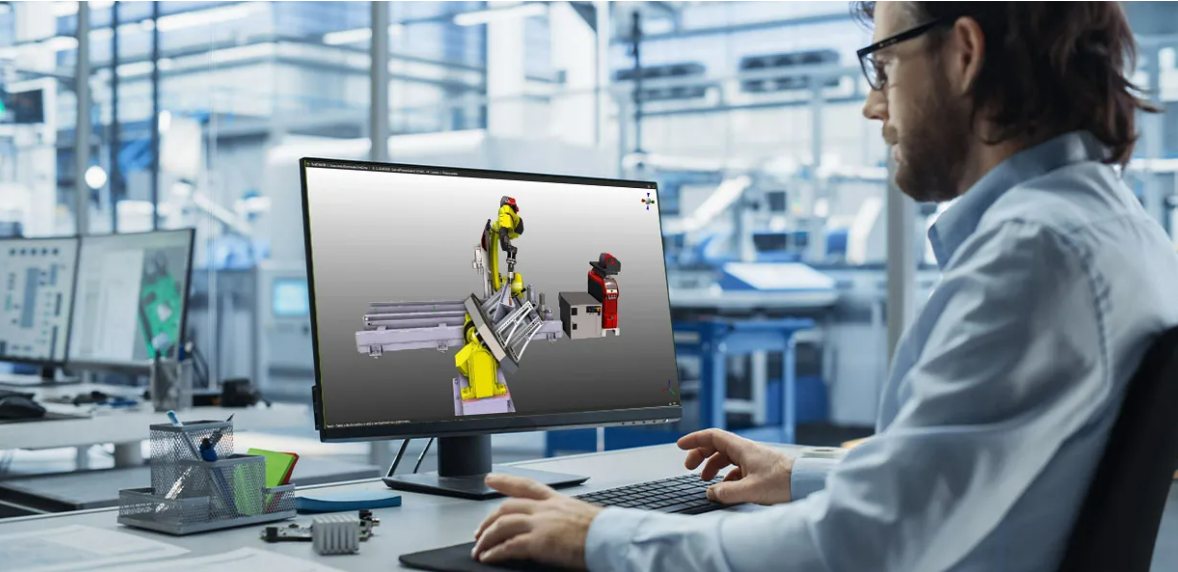
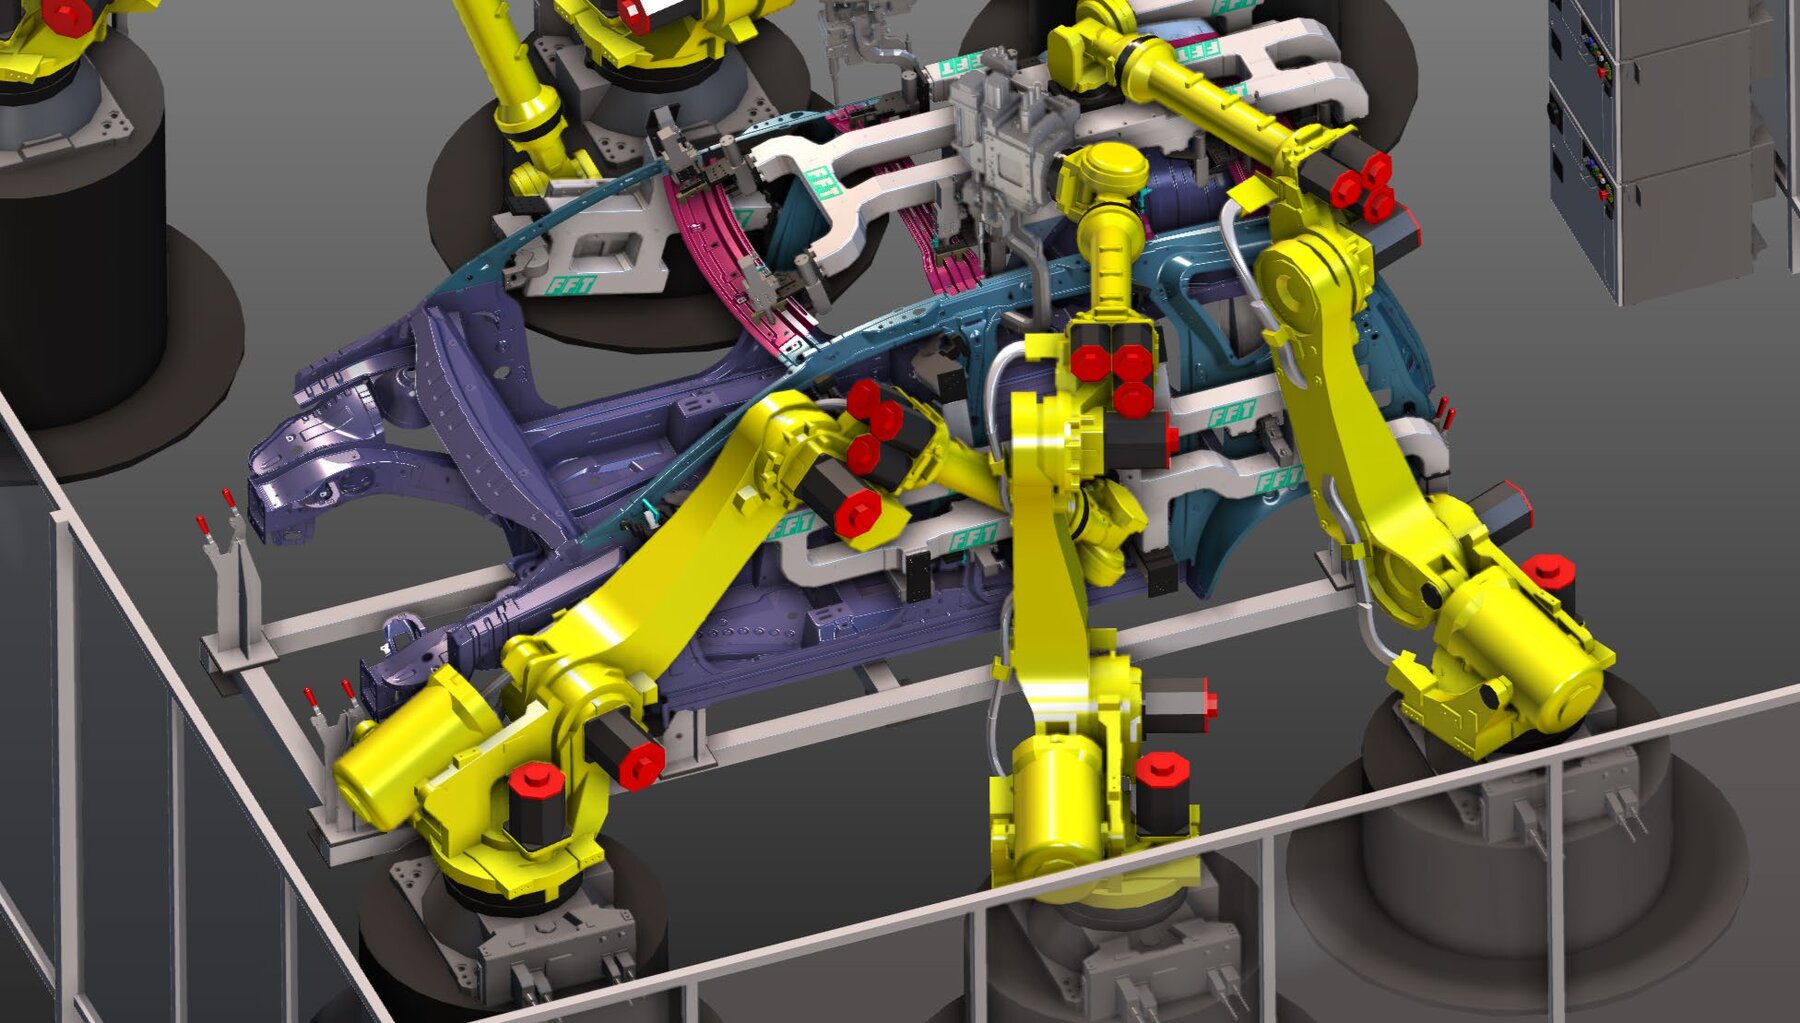
สร้างสภาพแวดล้อมเสมือน 3 มิติของสายการผลิตหุ่นยนต์ในซอฟต์แวร์ สร้างเส้นทางหุ่นยนต์ตามกระบวนการโดยอัตโนมัติ ตรวจสอบด้วยการจำลอง แล้วส่งโปรแกรมที่พร้อมใช้งานไปยังหุ่นยนต์เพื่อการผลิต
สี่โมดูลหลัก
Layout Builder
สร้างเลย์เอาต์ 3 มิติของทั้งสายการผลิตหรือเซลล์งานในสภาพแวดล้อมเสมือน โดยดึงหุ่นยนต์ คอนโทรลเลอร์ จิ๊ก และทรัพยากรอื่นจากคลังชิ้นส่วนอุตสาหกรรม 3 มิติได้ทันที
Resource Builder
จัดการโมเดลทรัพยากร เช่น หุ่นยนต์ เครื่องจักรกล และเครื่องมือ รองรับการรวมหุ่นยนต์และเครื่องจักรหลายยี่ห้อ
Offline Programming
สร้างเส้นทางหุ่นยนต์ตามความต้องการของกระบวนการโดยอัตโนมัติ ตรวจสอบด้วยการจำลอง แล้วสร้างโปรแกรมที่ใช้งานได้ส่งให้หุ่นยนต์ รองรับการสร้างเส้นทางอัตโนมัติ การหลีกเลี่ยงการชน และการพัฒนาด้วย SDK
Virtual Commissioning
เชื่อมต่อคอนโทรลเลอร์จำลองหรือของจริง และจำลองทั้งสายการผลิตแบบ 1:1 ทดลองซ้ำในสภาพแวดล้อมเสมือน ลดความเสี่ยงในการทดสอบหน้างานและต้นทุนการฝึกอบรม
เลือกรุ่นอย่างไร
FASTSUITE Edition 2 R2026 แบ่งเป็นสายผู้เขียนโปรแกรมออฟไลน์และสายผู้รับงานระบบ แต่ละสายมีสามระดับ ทุกรุ่นรวมแพ็กเกจเทคโนโลยี OLP ดาวน์โหลดเดอร์ และคอนโทรลเลอร์จำลองครบทุกชุด
ดูตารางเปรียบเทียบทุกรุ่นOffline Programmer
ฟังก์ชัน OLP ขั้นสูงสำหรับเทคโนโลยีแบบจุดและเส้นโค้ง · คอนโทรลเลอร์และดาวน์โหลดเดอร์ทั้งหมด · เทคโนโลยีกระบวนการทั้งหมดยกเว้นงานพื้นผิว
Advanced Offline Programmer
ครบทุกฟังก์ชันของ Offline Programmer · Layout Builder และ Workcell Configurator · Fixture Builder และ Resource Builder Advanced
Premium Offline Programmer
ครบทุกฟังก์ชันของ Advanced Offline Programmer · การปรับเส้นทางอัตโนมัติ · การสร้างเส้นทางเชื่อมต่ออัตโนมัติ
ภาพจากโครงการ
โครงการเฟส 3 ของ XCMG: การจำลองและหน้างาน
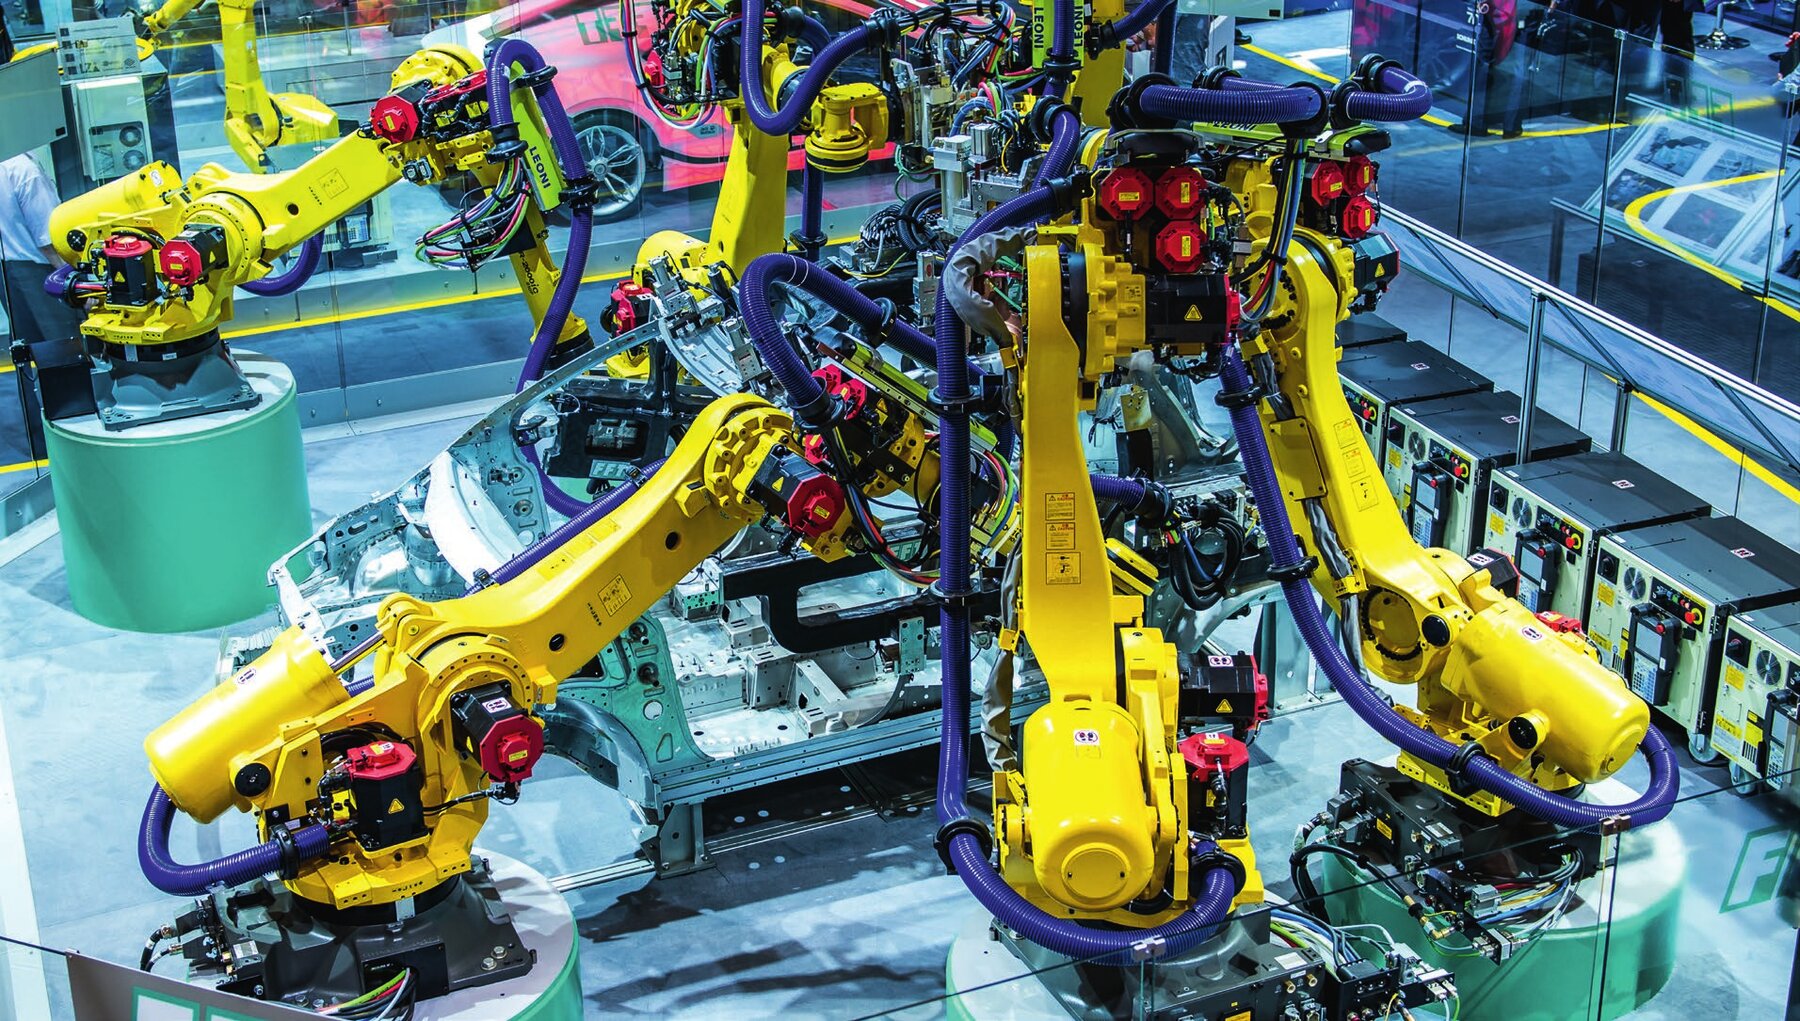
งานเชื่อมโครงสร้างเครน สายการผลิตรถพิเศษ และโครงการอื่น ๆ ผ่านการจัดเลย์เอาต์ เขียนโปรแกรม และจำลองใน FASTSUITE Edition 2 ก่อนเริ่มการผลิต วิดีโอสลับระหว่างภาพการจำลองกับภาพจากหน้างานจริง
อ่านกรณีศึกษา XCMGสถาปัตยกรรมทางเทคนิคแบบเปิด
FASTSUITE Edition 2 ออกแบบเป็นเวิร์กเบนช์แบบโมดูล (OLP, Layout Builder, Fixture Builder, Resource Builder และอื่น ๆ) มีโหมดการใช้งานทั้งแบบทั่วไป รูปทรงเรขาคณิต ลากและยึด การชน ปริมาตรกวาด การจำลองแบบโต้ตอบ และการวัด
โครงสร้างตัวแปล / ดาวน์โหลดเดอร์ที่ขยายได้ หุ่นยนต์แต่ละยี่ห้อมีดาวน์โหลดเดอร์ที่ปรับแต่งและผ่านการตรวจสอบโดยเฉพาะ เช่น ดาวน์โหลดเดอร์งานเชื่อมอาร์กของ Daihen-OTC, FANUC และ Yaskawa โครงสร้างนี้เปิดให้ลูกค้าและผู้รับงานระบบพัฒนาตัวแปลสำหรับยี่ห้อหรือคอนโทรลเลอร์ใหม่ได้เอง
Python API (CenPy) ที่ครบถ้วน ครอบคลุมโปรแกรม ขั้นตอนงาน ตำแหน่งการเคลื่อนที่ การจัดการเหตุการณ์ (รวมตัวดำเนินการค้นหาแนวเชื่อมและการสัมผัส) คุณสมบัติ และดาวน์โหลดเดอร์ รองรับการดีบักใน Visual Studio Code ปลั๊กอินคอนโทรลเลอร์และกระบวนการ รายงาน PDF ที่ปรับแต่งได้ทั้งหมด (หลายภาษา โลโก้ลูกค้า) และโครงสร้างการแปลหลายภาษา
รองรับหุ่นยนต์ เครื่องจักร และระบบควบคุม 46 ยี่ห้อ
หุ่นยนต์อุตสาหกรรม (24)
- ABB
- FANUC
- KUKA
- Yaskawa / MOTOMAN
- Kawasaki
- Mitsubishi Electric
- Stäubli
- Panasonic
- OTC / DAIHEN
- NACHI
- DENSO
- Comau
- Universal Robots
- Reis
- Epson
- KOBELCO
- CLOOS
- Dürr
- Yamaha
- Siasun
- Estun
- JARI
- NEURA Robotics
- IGM
เครื่องตัดเลเซอร์และเครื่องจักรกล (10)
- Prima Power
- TRUMPF
- Haitian Laser
- Han's Laser
- HG LASER
- Liebherr
- SHIBUYA
- NTC
- Laserdyne
- Nukon
PLC และระบบควบคุม (12)
- Siemens
- Rockwell Automation
- Allen-Bradley
- OMRON
- Beckhoff
- CODESYS
- Kepware
- TAKEBISHI
- Syntec
- 3GU
- Bosch Rexroth
- HNC (Huazhong CNC)
การสื่อสารกับ PLC รองรับ OPC UA, Profinet และ EtherNet/IP คลังยี่ห้อมีการอัปเดตอย่างต่อเนื่อง รุ่นที่ยังไม่อยู่ในรายการสามารถเพิ่มได้ด้วยบริการสร้างโมเดล
รูปแบบไฟล์ CAD ที่รองรับ
- STEP
- IGES
- CATIA V4/V5/V6
- Creo
- NX
- SolidWorks
- Solid Edge
- Parasolid
- JT
- STL
- Inventor
- Rhino
ผลลัพธ์โดยทั่วไป
- ลดต้นทุน
- 50%
- ลดเวลาหยุดเครื่อง
- 25%
- ความใกล้เคียงของการจำลองเส้นทางเครื่องมือ
- 95%
ทดลองใช้ฟรีครบทุกฟังก์ชัน 30 วัน
มีลิขสิทธิ์สองรูปแบบ คือติดตั้งในองค์กรหรือเช่าแบบสมัครสมาชิก ทีมวิศวกรที่ซูโจวให้การอบรมและการสนับสนุนทางเทคนิค